В этой статье
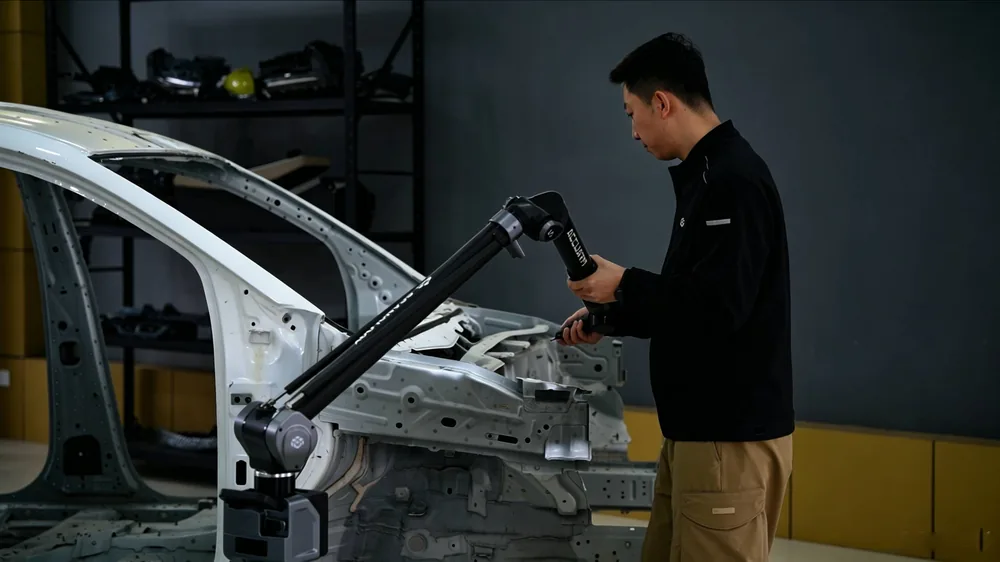
Измерительная рука - это переносная координатно-измерительная машина (КИМ) в виде цепочки жёстких звеньев с поворотными шарнирами: её ставят прямо у детали и касаются щупом нужных точек. Стационарная КИМ точнее, но живёт в лаборатории: деталь нужно снять, отвезти, выдержать по температуре и дождаться очереди. Сварочный кондуктор на линии, рама экскаватора или кузов на стапеле туда не поедут, и для них нужна портативная КИМ.
Короткий ответ, где она нужна: там, где важны несколько точных чисел - положение штифта, расстояние между отверстиями, высота опоры, - а деталь нельзя или долго везти к машине. 20 мая 2026 года свою первую руку AccuArm представила SCANOLOGY (бывший SCANTECH), о запуске писали Engineering.com и Quality Digest. На её примере хорошо видно, как устроена современная мобильная КИМ и какие задачи производитель считает для неё главными.
Статья для инженеров ОТК, метрологов, технологов сборки и тех, кто выбирает средство измерения для цеха. Мы разбираем семь задач, которые SCANOLOGY называет для AccuArm, сверяем цифры с опубликованной таблицей точности по ISO 10360-12 и объясняем, как подобрать длину, класс и число осей. Заявления производителя так и отмечаем - как заявления.
Коротко о главном
- AccuArm - первая портативная КИМ SCANOLOGY: шарнирная рука с контактным щупом, представленная в мае 2026 года.
- Её задача - мерить там, где стоит деталь: в цеху, на сборочной линии, на монтаже, а не только в лаборатории.
- Главные применения в материалах SCANOLOGY: наладка оснастки и контроль сборки, автомобильные кузова, тяжёлая техника, батарейные модули электромобилей, авиация.
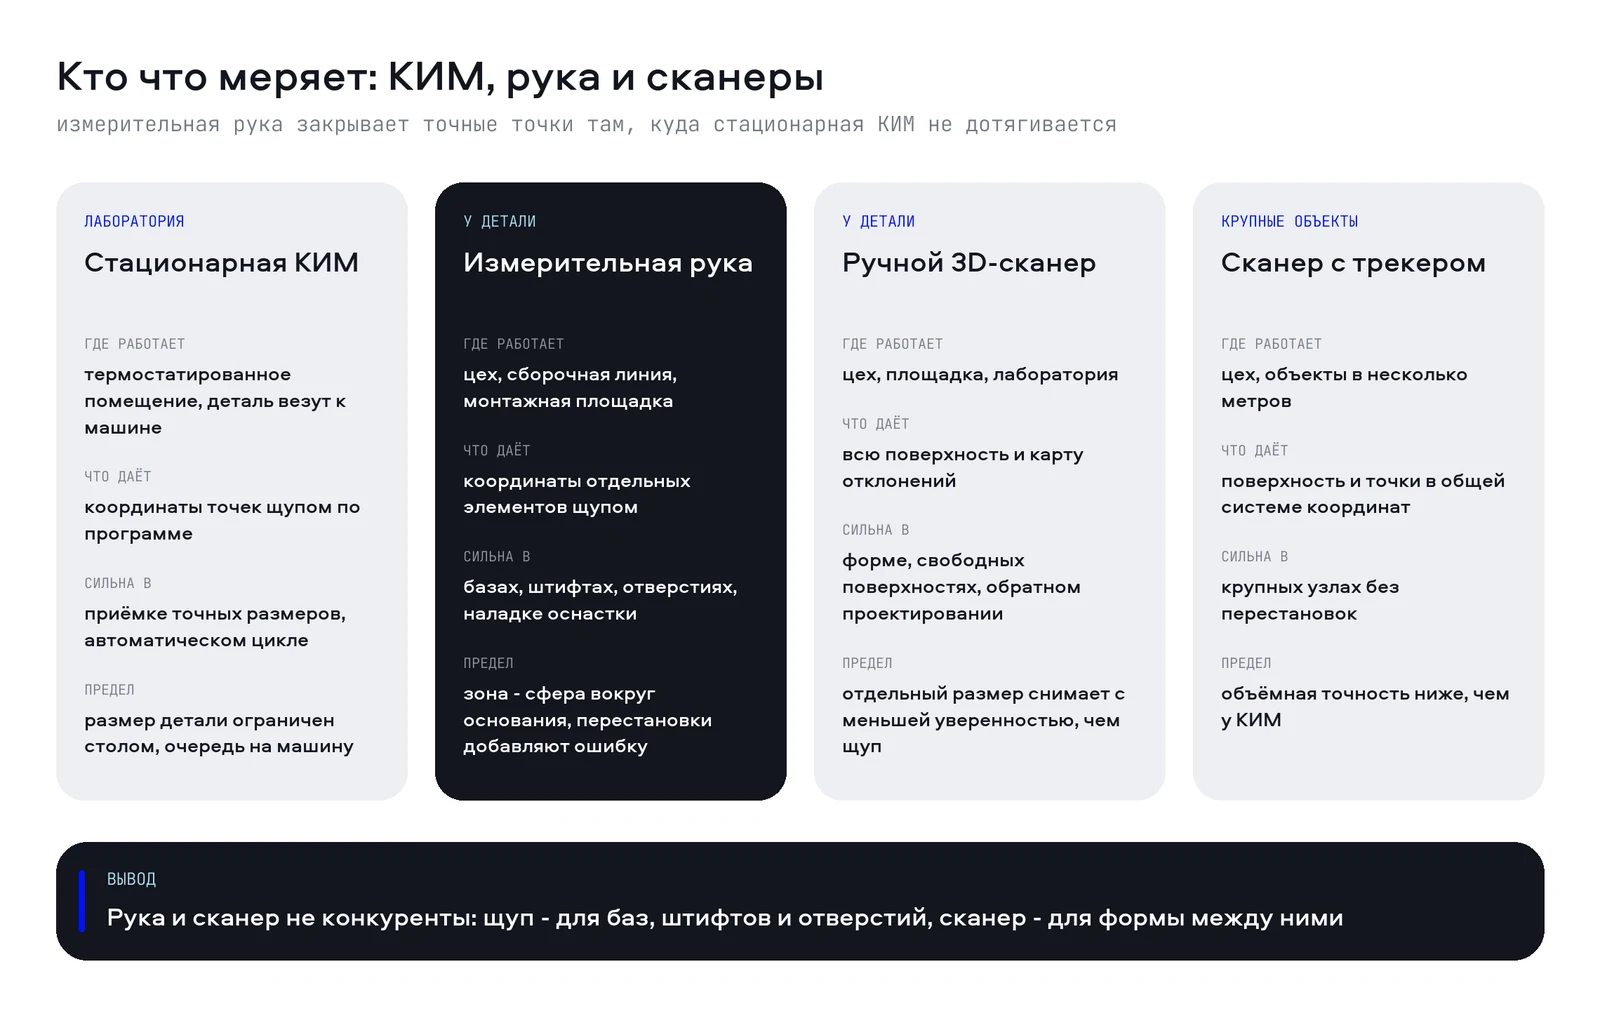
- Рука дополняет 3D-сканер, а не заменяет его: сканер даёт поверхность, рука - точные координаты штифтов, отверстий и баз.
- Точность заявлена по ISO 10360-12: три класса, длины до 4,5 м, шесть или семь осей. У короткой руки класса S на 2 м погрешность измерения длины EUNI - ±0,022 мм.
- Для работы в цеху есть термокомпенсация руки и детали, компенсация усилия на щупе и пружинный противовес.
Как устроена портативная КИМ и чем она отличается от сканера
В каждом шарнире руки стоит высокоточный датчик угла - энкодер. Зная углы во всех шарнирах и длины звеньев, система в каждый момент вычисляет, где находится наконечник щупа. Оператор касается точки на детали, и программа сразу получает её координату. Число шарниров называют числом осей: у AccuArm их шесть или семь.
У SCANOLOGY до сих пор была сильная линейка 3D-сканеров, которые снимают поверхность целиком: облако точек, карта отклонений, обратное проектирование. AccuArm закрывает другую задачу - контактное координатное измерение отдельных критичных элементов. В июньской статье о руке производитель формулирует разницу так: сканер снимает всё, а портативная КИМ - ровно то, что нужно, с наибольшей уверенностью в каждой точке.
От стационарной КИМ рука отличается тем, что её приносят к детали. Её ставят на штатив, магнитное основание или вакуумную присоску, и один человек разворачивает её за несколько минут. Поэтому её сфера - всё, что неудобно, долго или невозможно везти в измерительную лабораторию.
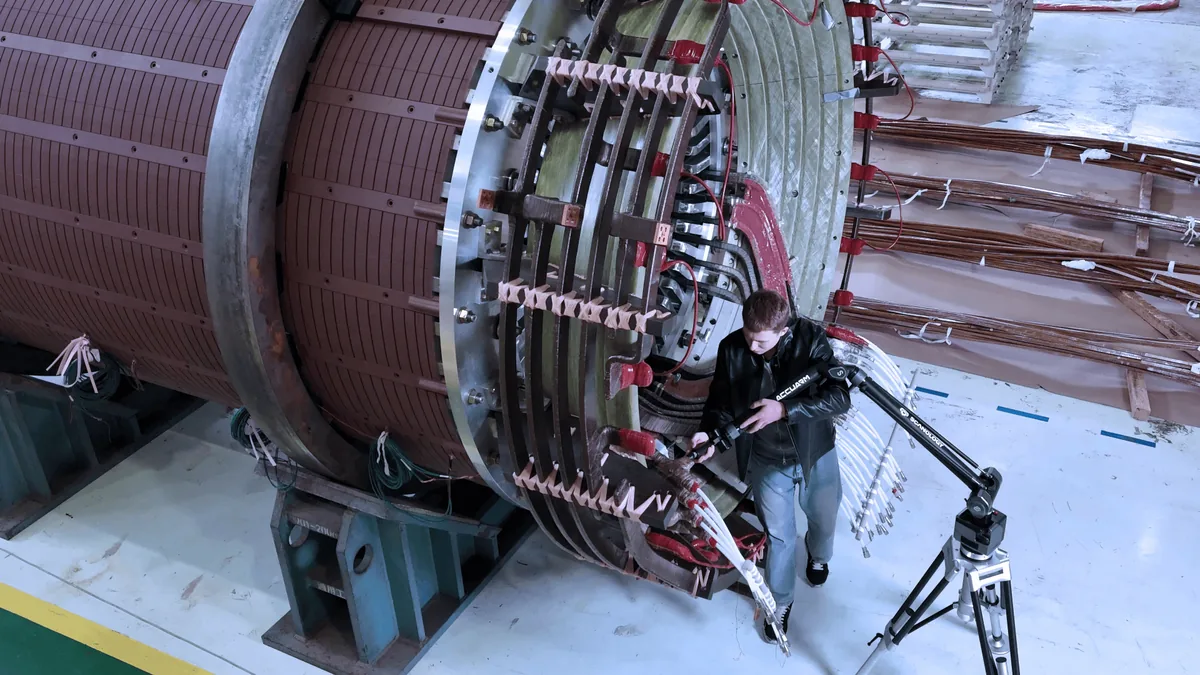
Есть и оптический вариант мобильной КИМ - сканер с трекером. Камера-трекер следит за сканером или беспроводным щупом и держит общую систему координат на объекте в несколько метров, как у Shining 3D FreeScan Trak ProW или ScanLine TrackerScan Pro S в нашем каталоге. Трекеру нужна прямая видимость, зато он обходится без перестановок на крупном узле. Руке видимость не нужна, она заходит щупом в тесные места и глубокие отверстия, но её зона ограничена длиной звеньев.
Почему мерить в цеху труднее, чем в лаборатории
В измерительной лаборатории держат 20 °C, нет вибраций, деталь успевает остыть. В цеху температура меняется за смену, деталь только что вышла из сварки или стояла у открытых ворот. А сама рука - механика: при смене положения звеньев и разном нажиме на щуп показания могут уходить.
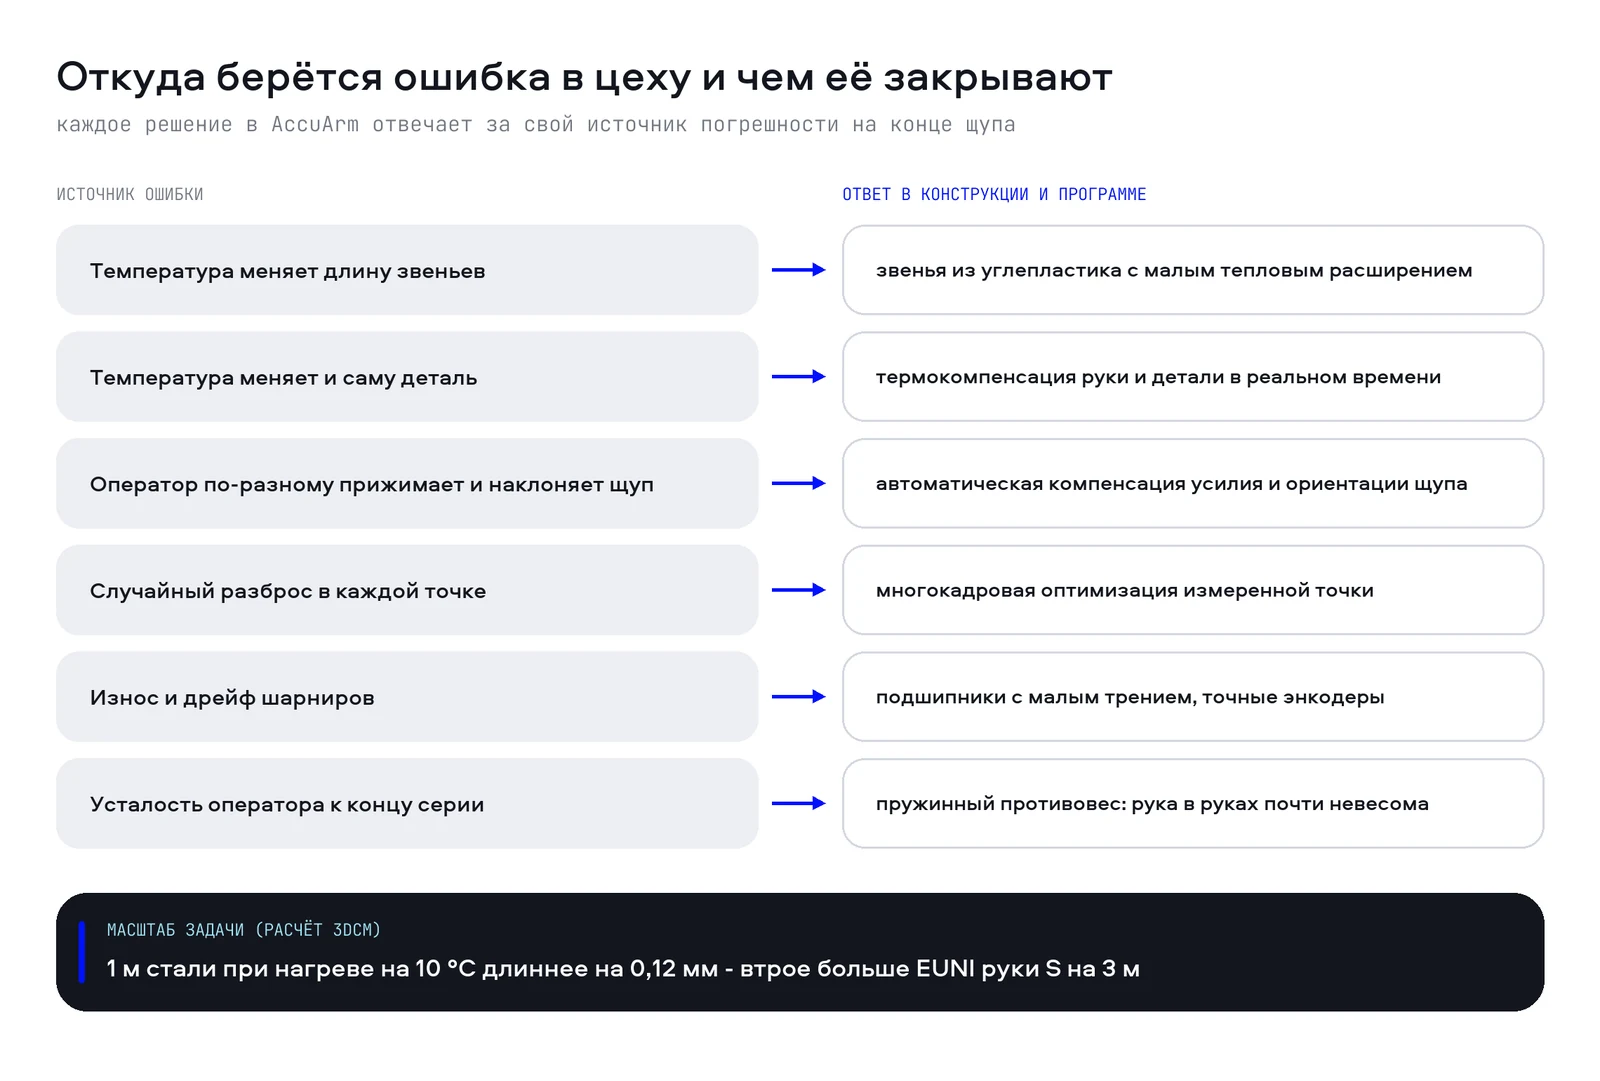
Масштаб легко прикинуть. Сталь удлиняется примерно на 0,012 мм на метр на каждый градус, поэтому деталь длиной 1 м при нагреве на 10 °C становится длиннее на 0,12 мм. Это втрое больше паспортной погрешности EUNI руки AccuArm класса S с диапазоном 3 м (±0,037 мм). Без поправки на температуру точная рука в цеху выдаст неточный результат.
SCANOLOGY отвечает на эти условия набором решений, каждое из которых закрывает свой источник ошибки:
- Звенья из углепластика авиационного класса: при той же жёсткости легче алюминия и стали и почти не расширяются от тепла, поэтому геометрия руки меньше меняется при колебаниях температуры.
- Автоматическая температурная компенсация в реальном времени - одновременно для руки и для детали, чтобы утренние и вечерние замеры оставались сопоставимыми.
- Автоматическая компенсация усилия: поправка на нажим щупа и изменение его ориентации.
- Многокадровая оптимизация, которая уменьшает случайную ошибку при измерении точки.
- Подшипники с малым трением против износа и дрейфа и энкодеры авиационного класса.
- Пружинный противовес: рука в руках почти невесома, и длинную серию замеров можно провести без усталости и связанных с ней ошибок.
Всё это - заявления производителя, независимых испытаний AccuArm в цеховых условиях мы пока не видели. Проверяемая часть - таблица точности по ISO 10360-12, к ней вернёмся в разделе о выборе.
Семь задач, ради которых руку приносят к детали
Задачи ниже SCANOLOGY называет для AccuArm на странице продукта, в брошюре, в пресс-релизе о запуске и в июньской статье о сильных сторонах руки.
1. Наладка оснастки и контрольных приспособлений
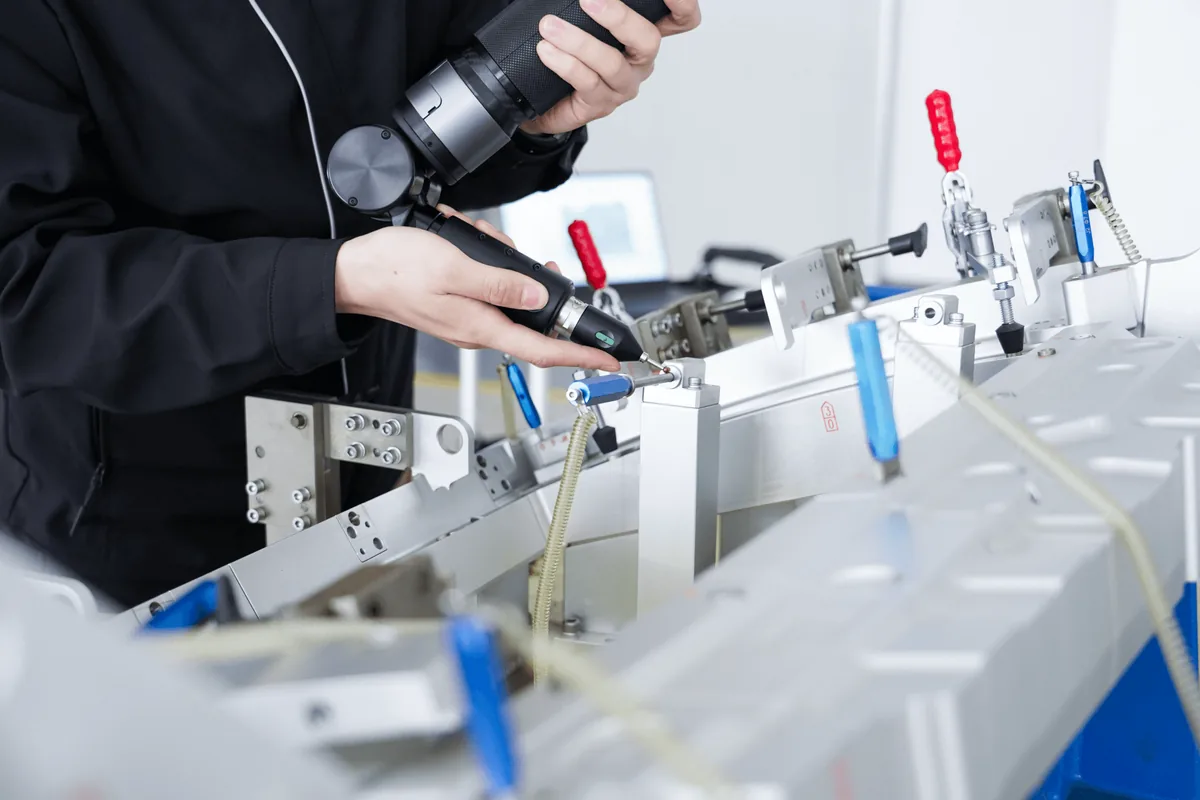
Это первое применение в списке производителя и самое показательное. Сварочный кондуктор или сборочное приспособление стоит на линии, и налаживать его нужно на месте. Рука показывает отклонение упоров и фиксаторов в реальном времени: наладчик подкручивает упор и видит, как меняется цифра, пока отклонение не уйдёт в допуск.
Пример из материалов SCANOLOGY - проверка контактных точек сварочного кондуктора: щуп касается опорной поверхности или фиксирующего штифта и сразу возвращает её высоту относительно базы. Для этого в программе DefinSight есть отдельные инструменты проверки приспособлений.
2. Контроль сборки: расстояния и положения
Расстояние между отверстиями, положение штифта относительно базы, координата паза, шаг элементов сборки - это отдельные координатные измерения. Сканер снимет их вместе со всей поверхностью, но для таких размеров важнее уверенность в каждой точке. Результат программа сразу сравнивает с номиналом, включая анализ допусков формы и расположения (GD&T).
Характерный пример, который приводит SCANOLOGY, - измерение H-точки и R-точки сиденья автомобиля. H-точка - положение тазобедренного шарнира манекена водителя в посадке, R-точка - расчётная точка посадки, заданная конструктором. От их совпадения зависят обзор, досягаемость органов управления и удобство посадки, а проверяют их как координаты относительно базы кузова.
3. Автомобильные кузова и компоненты
Для автопрома производитель называет три задачи: проверку кузовов, измерение компонентов и точную наладку приспособлений, цель - больше годных изделий с линии. Ещё один пример из статьи SCANOLOGY - толщина стенки спицы автомобильного диска: щупом снимают точки с двух сторон стенки, вписывают геометрию и получают размер.
Рука удобна тем, что кузов или узел не нужно снимать со стапеля. Как переносные средства измерения встраиваются в маршрут контроля рядом с большими КИМ, мы показывали в разборе контроля геометрии кузова в измерительном центре Hyundai. Задачи отрасли целиком собраны на странице решений для автомобилестроения.
4. Размеры элементов: диаметры, толщины, глубины
Диаметр отверстия, толщина стенки, глубина выемки получаются вписыванием геометрического элемента в измеренные точки. С рукой это прямой порядок действий: прощупать элемент, вписать окружность, цилиндр или плоскость и прочитать результат. Производитель приводит пример контроля глубоких отверстий и точных расточек в крупных штампах. Здесь пригодится седьмая ось на запястье: она позволяет подвести щуп под нужным углом внутрь глубокого отверстия.
5. Тяжёлая техника и крупные конструкции
Крупные сварные детали тяжёлой техники мерят на месте, чтобы найти отклонение до сборки, а не переделывать узел после. SCANOLOGY называет три типичные работы: выверку крупных конструкций, проверку качества сварки и оценку износа. Оценка износа, по замыслу производителя, помогает продлить срок службы оборудования и сократить затраты на ремонт.
6. Новая энергетика: батарейные модули и корпуса
Для электромобилей производитель выделяет контроль профилей корпуса батареи, уплотнительных поверхностей и корпусов электродвигателей: каждый размер батарейного блока проверяют до того, как он уйдёт с участка. Отдельно SCANOLOGY упоминает контроль оборудования для лазерной сварки батарейных модулей - рука проверяет не только изделие, но и технологическую оснастку.
7. Авиакосмическая отрасль
Здесь названы лопатки, силовые элементы конструкции и ответственные сборки - и в производстве, и в техническом обслуживании. Для обслуживания портативность особенно важна: узел измеряют на месте, не снимая с изделия.
Кроме этих семи задач, в разделе применений на сайте SCANOLOGY для AccuArm отмечены пресс-формы и штампы, энергетика и тяжёлая промышленность, железнодорожный транспорт и судостроение. От себя добавим: в вагоностроении и судостроении рука удобна для контроля посадочных мест и стыков крупных секций, а в литейном производстве - для проверки базовых элементов отливки перед механообработкой. Где в цеху сильнее сканер, а где контактный щуп, мы разбирали в обзоре пяти сценариев 3D-контроля в машиностроении.
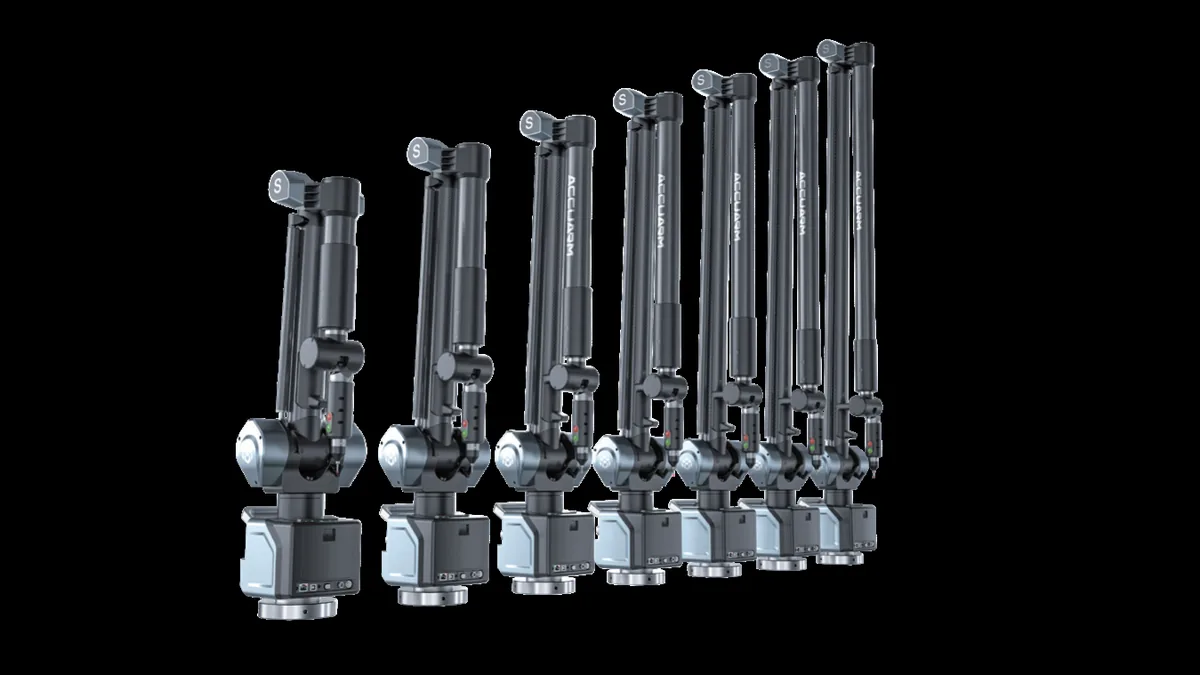
Как выбрать измерительную руку: длина, класс точности, оси
AccuArm выпускается в трёх классах точности: S (Superior), E (Enhanced) и C (Classic). Каждый класс бывает с шестью или семью осями и в нескольких длинах. В действующей таблице точности (брошюра версии 2.0 и страница продукта) шесть длин от 2 до 4,5 м с шагом 0,5 м, а в майском пресс-релизе ряд начинался с 1,5 м. Ряд длин для конкретной поставки нужно уточнять.
Длину руки по сложившейся практике указывают как диаметр сферы, внутри которой она мерит, а вылет от основания - примерно половина этой цифры. Рука с диапазоном 3 м дотягивается примерно на 1,5 м во все стороны. Это первое, что стоит проверить на чертеже участка: достанет ли рука до всех нужных элементов с одной установки.
Какой показатель точности смотреть, зависит от задачи. ISO 10360-12 - стандарт приёмочных и периодических испытаний именно шарнирных КИМ, и таблица AccuArm построена по его показателям:
| Параметр | Что проверяет | Когда важен |
|---|---|---|
| EUNI | Ошибку измерения расстояния между точками относительно номинала | Расстояния между отверстиями, положение штифтов, выставка оснастки - основной показатель для большинства задач |
| PSIZE | Ошибку размера эталонной сферы | Диаметры отверстий, штифтов, бобышек |
| PFORM | Разброс точек на эталонной сфере | Круглые и криволинейные элементы, базовые сферы |
| LDIA | Разброс центра сферы, измеренной щупом с разных направлений | Глубокие и труднодоступные элементы, работа с разных сторон; ключевой показатель для 7-осевой руки |
| SPAT | Повторяемость одной точки при смене положения руки | Быстрая ежедневная проверка руки |
Для ориентира - несколько значений из таблицы SCANOLOGY. Все цифры - предельно допустимая погрешность, ± мм:
| Класс и диапазон | EUNI, 6 осей | EUNI, 7 осей | LDIA, 7 осей |
|---|---|---|---|
| S, 2 м | 0,022 | 0,023 | 0,041 |
| S, 3 м | 0,037 | 0,046 | 0,070 |
| E, 3 м | 0,040 | 0,052 | 0,072 |
| C, 3 м | 0,064 | 0,069 | 0,089 |
| S, 4,5 м | 0,078 | 0,093 | 0,132 |
| C, 4,5 м | 0,118 | 0,123 | 0,158 |
Таблица показывает две вещи. Длина обходится дороже класса: у руки класса S на 4,5 м погрешность (±0,078 мм) почти вдвое больше, чем у руки класса C на 2 м (±0,040 мм). Седьмая ось тоже стоит точности: у класса S на 3 м EUNI растёт с 0,037 до 0,046 мм. Отсюда порядок выбора: сначала диапазон с запасом по досягаемости, затем класс, затем число осей.
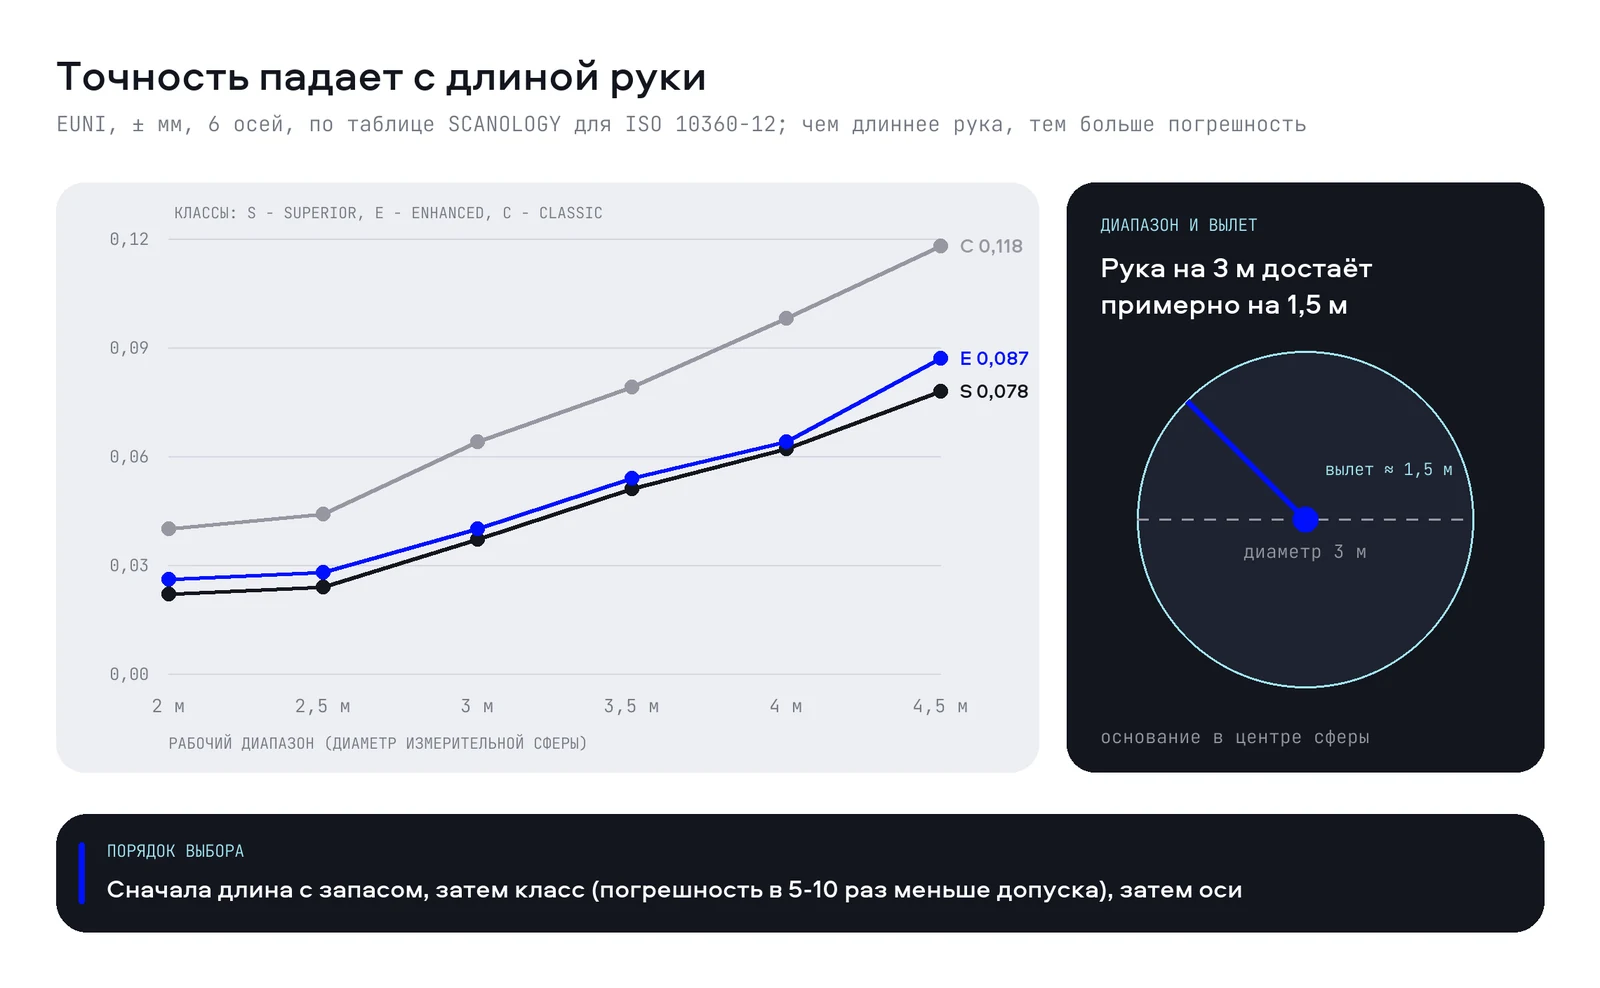
Шести осей хватает для типовых измерений щупом с одного направления. Седьмая ось нужна для тесных мест, глубоких отверстий и сложных сборок, где щуп подводят с разных сторон, а также для работы со сканирующей головкой. Класс подбирают по допуску: в метрологии принято, чтобы погрешность средства измерения была в 5-10 раз меньше контролируемого допуска. Для допуска ±0,3 мм на положение штифта нужна погрешность не хуже 0,03-0,06 мм, а это классы S и E длиной до 3 м или класс C до 2,5 м.
Все руки AccuArm испытывают по ISO 10360-12, а калибровочная лаборатория SCANOLOGY аккредитована по ISO/IEC 17025. Для российского завода здесь важная оговорка: если измерения попадают в сферу государственного регулирования обеспечения единства измерений, средству измерения нужны утверждённый тип и поверка в России. Этот вопрос решают до покупки, а не после.
Arm+: рука, сканер и программы в одной системе координат
SCANOLOGY строит AccuArm по концепции Arm+ - «расширяемого измерительного решения». Руку объединяют с ручными 3D-сканерами, оптическими системами сканирования и фотограмметрией производителя в программе DefinSight. Тогда в одной системе координат оказываются и координаты элементов, снятые щупом, и поверхность, снятая сканером.
Тем, кто уже работает в своей метрологической программе, производитель обещает совместимость с PolyWorks, Metrolog X4 и Verisurf без дополнительной настройки. Такие программы для КИМ и 3D-контроля геометрии собраны в отдельном разделе нашего каталога.
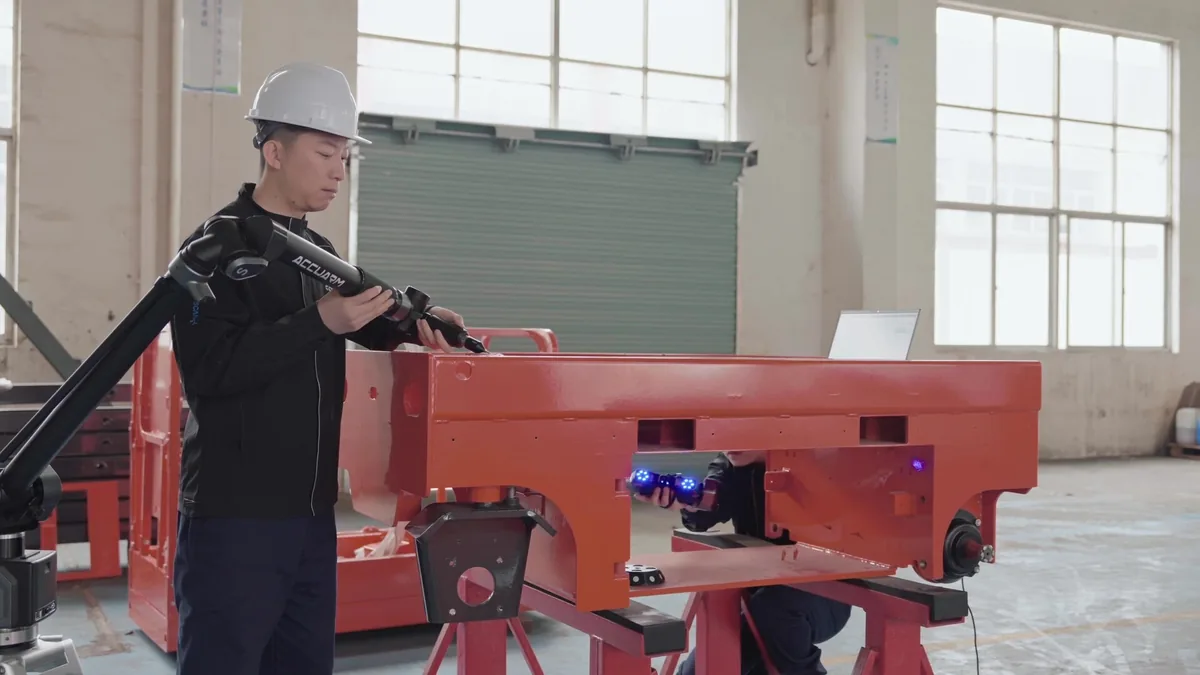
Остальные решения рассчитаны на работу вдали от лаборатории: вращение шарниров на 360° без упоров (меньше мёртвых зон и перестановок в тесных местах), смена щупов без повторной калибровки, аккумуляторы с горячей заменой и быстрой зарядкой, передача данных через USB-модуль Wi-Fi.
Типовой порядок работы в DefinSight по брошюре SCANOLOGY выглядит так:
- Закрепить деталь на верстаке или поставить руку у изделия, запустить программу и проверить подключение.
- Загрузить CAD-модель и выбрать на ней базовые элементы.
- Прощупать эти элементы на детали и совместить систему координат с базами.
- Измерить плоскости, отверстия, цилиндры: номиналы и отклонения выводятся автоматически.
- При наладке - регулировать положение по CAD-модели в реальном времени.
- Сформировать отчёт с графикой, таблицами и результатами GD&T в PDF, Excel или txt.
Что в этом опыте восхищает и что стоит перенять
Рука решает задачу, которая кажется противоречивой: получить метрологическую точность там, где для метрологии нет условий. Механическая цепочка из шести или семи шарниров, которую держит в руках человек, должна выдавать координату с погрешностью в сотые доли миллиметра при любом положении звеньев, нажиме и температуре. Каждый шарнир вносит свою ошибку, и все они складываются на конце щупа.
Поэтому интересно, из чего собирается результат. Углепластик, который почти не реагирует на температуру. Пересчёт и для руки, и для детали - ведь изменилась не только рука. Поправка на то, как сильно оператор прижал щуп. Противовес, чтобы через час работы рука не дрожала. Каждое решение закрывает свой источник ошибки, и только вместе они дают цифру, которой можно верить в цеху. Этот подход стоит перенять при выборе любого цехового средства измерения: разложить погрешность по источникам и спросить у поставщика, чем закрыт каждый.
Второе, что нравится, - честное разделение ролей со сканером. Рука не пытается снять всю поверхность, её сила - уверенность в конкретной точке. Положение штифта сварочного кондуктора, H-точка сиденья, расстояние между базовыми отверстиями - это не «форма вообще», а несколько чисел, от которых зависит, соберётся ли изделие. Для таких чисел контактное измерение остаётся самым надёжным способом.
И наконец, сам набор применений показывает, где сегодня проходит граница точной метрологии. Она ушла из лаборатории на линию: к кондуктору, который налаживают в реальном времени, к батарейному модулю перед отгрузкой, к стреле экскаватора, которую проще измерить, чем перевезти. Очередь на КИМ - повод не возить детали быстрее, а посмотреть, какие замеры можно перенести к изделию.
Как подступиться к портативной КИМ у себя
- Составьте список того, что сейчас не попадает на стационарную КИМ: оснастка на линии, крупные сварные узлы, изделия на монтаже. Это первые кандидаты для руки.
- Для каждой задачи определите, что нужно: отдельные элементы (штифты, отверстия, базы) или вся поверхность. Для первого нужна рука, для второго - сканер, для смешанных задач - их связка.
- Подбирайте конфигурацию от размера: сначала диапазон с запасом по досягаемости (вылет - половина диапазона), затем класс по правилу «погрешность в 5-10 раз меньше допуска», затем число осей.
- Проверьте условия на площадке: перепады температуры, вибрации, на что ставить руку. От этого зависят выбор основания (штатив, магнит, вакуумная присоска) и порядок температурной компенсации.
- Заранее решите вопрос утверждения типа и поверки, если измерения входят в сферу государственного регулирования.
- Начните с наладки оснастки: здесь эффект виден сразу, время выставки кондуктора и число итераций до попадания в допуск легко посчитать до и после.
Вопросы и ответы
Что такое измерительная рука и как она работает?
Это координатно-измерительная машина в виде шарнирной руки, её ещё называют КИМ-рукой или координатно-измерительной рукой. Жёсткие звенья соединены поворотными шарнирами, в каждом стоит датчик угла. По углам шарниров и длинам звеньев система в каждый момент вычисляет положение наконечника щупа, поэтому координата точки появляется в программе в момент касания.
Чем мобильная КИМ отличается от стационарной?
Стационарная КИМ точнее и работает в автоматическом цикле, но деталь нужно привезти к ней, а размер ограничен столом. Мобильную КИМ приносят к детали: в цех, на сборочную линию, на монтажную площадку. Она нужна для изделий, которые нельзя или долго снимать: оснастки, рам, кузовов, крупных узлов. Точность при этом ниже, чем у портальной машины, и зависит от длины руки.
Что выбрать: КИМ-руку или 3D-сканер?
Они решают разные задачи. Сканер снимает всю поверхность и даёт цветовую карту отклонений - это нужно для формы. Рука щупом измеряет отдельные элементы с наибольшей уверенностью в каждой точке: положение штифта, расстояние между отверстиями, диаметр, высоту опоры. Поэтому их часто сочетают, и у AccuArm для этого есть режим Arm+ со сканерами SCANOLOGY.
Какую длину руки и сколько осей выбрать?
Сначала рабочий диапазон: рука должна спокойно дотягиваться до всех нужных элементов с одной установки, а вылет у неё вдвое меньше диапазона. Затем класс точности: чем длиннее рука, тем больше погрешность, у AccuArm класса S она растёт с ±0,022 мм на 2 м до ±0,078 мм на 4,5 м. Шести осей хватает для типовых измерений щупом, седьмая нужна для глубоких отверстий, тесных мест и сканирующей головки.
Выводы
Измерительная рука нужна там, где несколько точных чисел решают, соберётся ли изделие, а деталь нельзя везти к стационарной КИМ: оснастка на линии, кузов на стапеле, рама, батарейный модуль. AccuArm показывает, как современная портативная КИМ закрывает цеховые источники ошибки, и даёт проверяемую таблицу точности по ISO 10360-12: от ±0,022 мм у короткой руки класса S до ±0,123 мм у длинной руки класса C с семью осями. Выбирать её стоит от досягаемости и допуска, а не от самой маленькой цифры в таблице.
Метод построения® - официальный дилер SCANOLOGY: на странице бренда собраны сканеры и системы 3D-контроля, с которыми рука работает в связке Arm+. Характеристики, ряд длин и классы точности собраны в карточке SCANOLOGY AccuArm, уточнить наличие и комплектацию можно у нас. Если задачу сначала нужно проверить на ваших деталях, посмотрите нашу услугу 3D-сканирования и контроля геометрии или напишите через страницу «Контакты».
Источник: Engineering.com, 28.05.2026; Quality Digest, 09.06.2026; материалы SCANOLOGY: страница продукта AccuArm, брошюра AccuArm (версия 2.0), пресс-релиз о запуске (20.05.2026), статья «AccuArm Portable CMM: Industrial Metrology That Goes Where You Work» (16.06.2026); стандарт ISO 10360-12:2016 «Приёмочные и периодические испытания шарнирных КИМ».